|
商品の詳細:
お支払配送条件:
|
| 腕スパン: | 2010mm | 再現性: | ±0.07mm |
|---|---|---|---|
| 耐荷重: | 12KG | 近い視野: | 461×255mm@300mm |
| 視覚的な精度: | ≤0.5mm | 自由度: | 7軸 |
| 軽い抵抗: | 180000ルクス | 電源: | 三相5線式 3×380V±10%/50HZ |
高速フレーム取得レートをサポートするリアルタイム視覚フィードバック対応ロボット溶接機
製品パラメータ:
| カテゴリ | 内容 | 主な技術パラメータ | 備考 | |||
| ロボット性能 | アームスパン | 2010mm | — | |||
| 繰り返し精度 | ±0.07mm | — | ||||
| 積載能力 | 12kg | — | ||||
| 視覚性能 | 近距離視野 | 461×255mm@300mm | — | |||
| 遠距離視野 | 1150×660mm@800mm | — | ||||
| Z軸単点繰り返し精度 | 0.015mm@300mm0.1mm@800mm | — | ||||
| 視覚精度 | ≤0.5mm | — | ||||
| フルフレーム取得時間 | 0.2-0.8s(フルフレームレート最大:6FPS) | — | ||||
| 耐光性 | 180000Lux | — | ||||
| 全体パラメータ | 電源 | 三相五線式 3×380v±10%/50HZ | — | |||
| 自由度 | ワークピース条件への適応 | — | ||||
| 設定ロボット数 | 単体 | 単体 | 2台 | 4台 | 設計による | |
| 総消費電力 | 34kw | 37kw | 68kw | 136kw | 異なる構成数量に対応 | |
| 床面積 | (4m + レール長) × (3 + レール間隔) × 3.5m | — | ||||
![]()
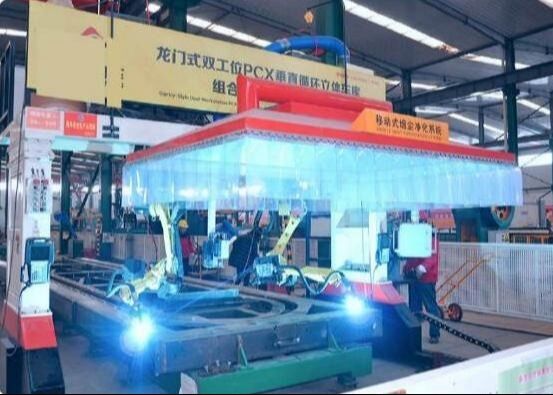
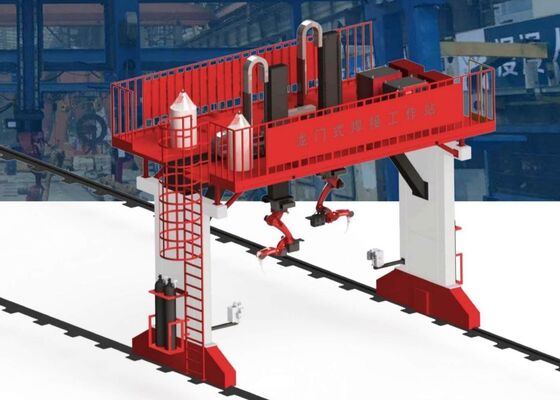
このガントリー搭載溶接ロボットは、逆さまの設置構成を採用しており、統合されたガントリークロスビームを介して複数のロボットユニットが協調して動作できます。
![]()
本システムは、X/Y/Z軸にわたる多軸協調運動と、設定可能な外部拡張軸をサポートしており、造船や海洋構造部品を含む大規模ワークピースの多角度溶接に適しています。複数のロボットを独立して、ペア構成で、または4台のロボットシステムとして展開でき、全体の溶接生産性を大幅に向上させます。サーボ駆動のゼロバックラッシュ減速機とプログラミング不要の制御アーキテクチャを備えており、システムは最適化された溶接パスを自動生成し、リアルタイムの溶接シーム追跡を実行できるため、正確で一貫した溶接軌道を保証します。
![]()
コンタクトパーソン: Gaven
電話番号: +86-13306412803
ファックス: +86-531-5553-1208